箱型家具
沙发、衣柜、柜子、书桌、洗衣机、冰箱都可以输入,前提是你能给出搬运状态下物品的三个外形尺寸。
输入真实尺寸。引擎会计算六种摆放姿态在门洞净开口截面与房间静态容积上的表现,再给出一条带解释、带边界声明的结论。
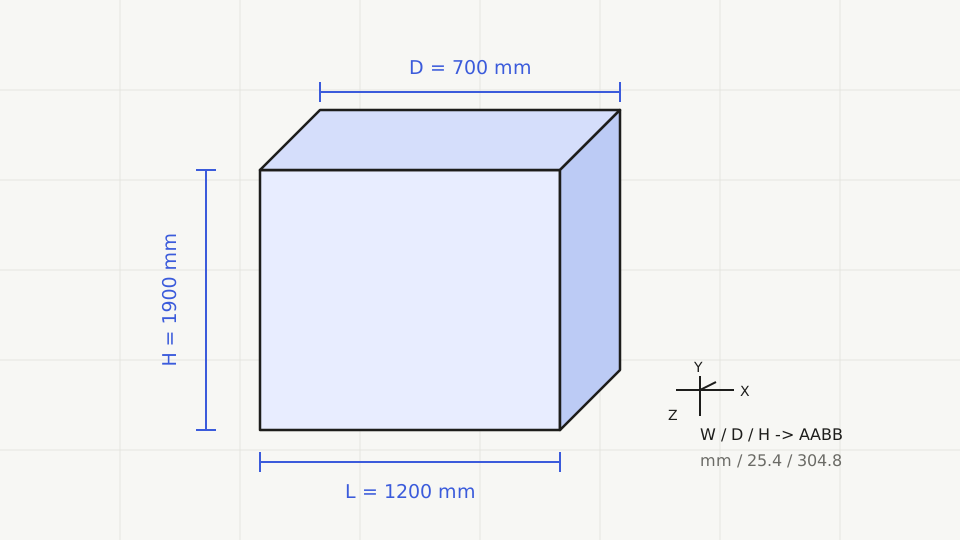
按所选单位输入外轮廓包围盒的长、宽、高。
按类型填入示例尺寸;这只是建议值,不是你的实测尺寸。
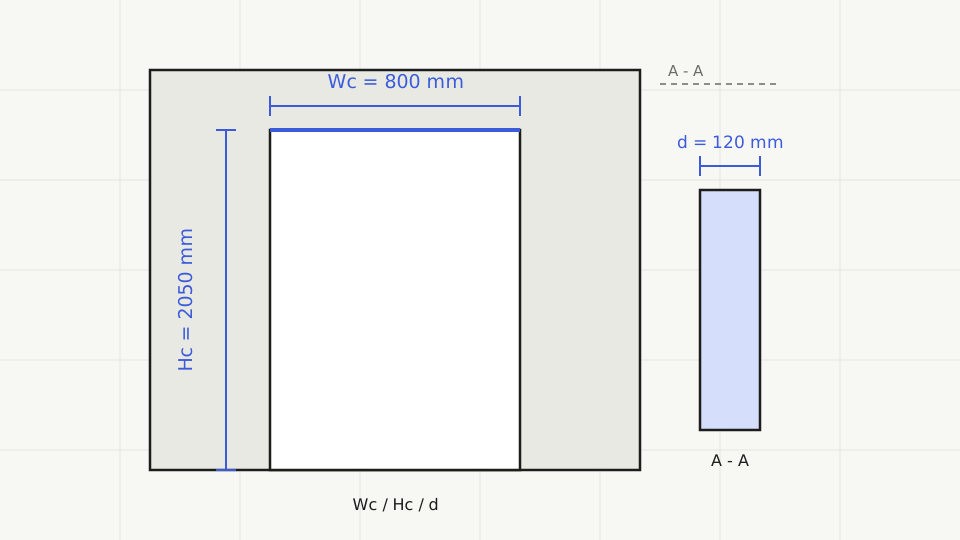
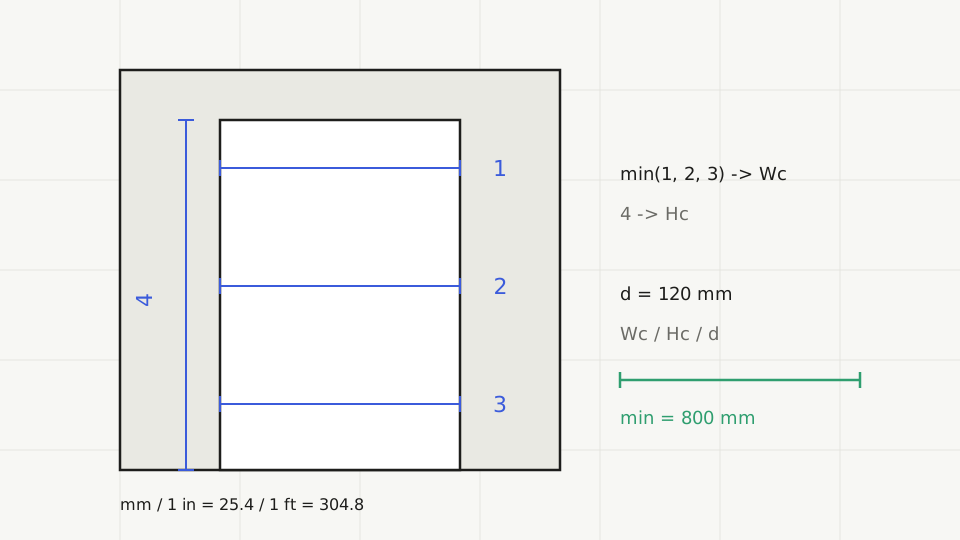
请填净开口尺寸,不是门框外沿尺寸。
选填。没有实测就留空。
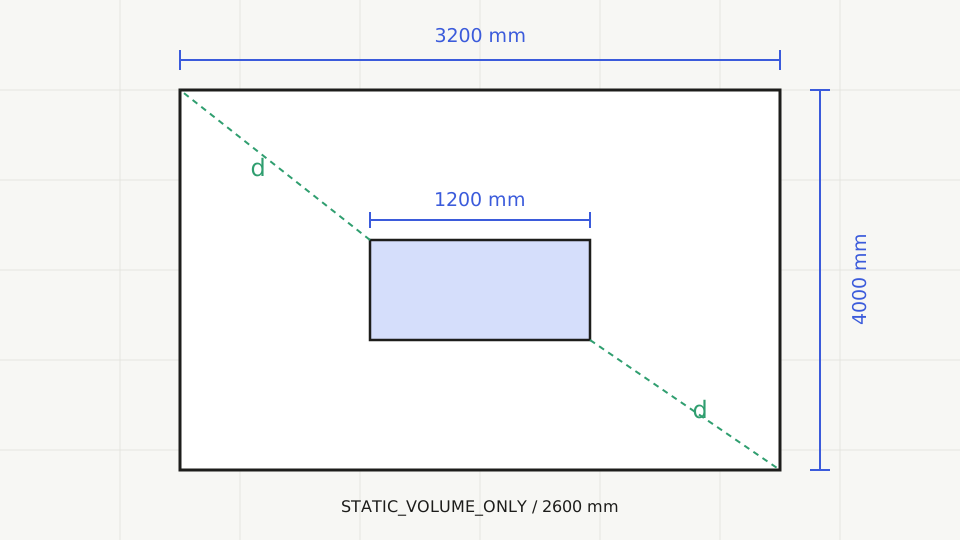
室内净宽、净长与层高。
走廊宽度
当前引擎不建模走廊宽度,因此不分析走廊转向。
切换单位只改变显示,内部物理尺寸始终以毫米计算。
选填,额外操作余量会同时作用于门洞的宽与高。
在 3D 视图中拖动家具,或使用三轴控件精确调整位移。
家具网格、门洞、房间轮廓与标注都来自同一个结果对象。
蓝色线框是当前姿态的包围盒,也就是引擎实际测量的盒体,不是家具表面。只建模六种轴对齐姿态,任意角度旋转不在范围内。
所有受测检查均带操作余量通过,且存在一种姿态同时满足门洞与房间。
门洞截面
PASS
房间容积
PASS
当前姿态通过门洞截面检查。
DOORWAY_SECTION_PASS
当前姿态能放进房间静态空间。
ROOM_FIT_PASS
| 需求值 | 可用值 | 剩余值 | |
|---|---|---|---|
| 门洞净宽 | 800 mm | 900 mm | +100 mm |
| 门洞净高 | 750 mm | 2000 mm | +1250 mm |
| 房间宽度 | 800 mm | 3000 mm | +2200 mm |
| 房间长度 | 1800 mm | 4000 mm | +2200 mm |
| 房间层高 | 750 mm | 2600 mm | +1850 mm |
所需投影尺寸与门洞可用净空的对比。
未发现数值冲突。
仅使用矩形包围盒,未建模家具真实外形与柔性形变。
BOUNDING_BOX_ONLY · 不改变结论
仅测试六种轴对齐姿态,未进行连续角度搜索。
AXIS_ALIGNED_POSES_ONLY · 不改变结论
未模拟搬运路线、楼梯转弯与多段走廊。
PATH_NOT_MODELLED · 不改变结论
未建模门扇、门把手、扶手等障碍物。
DOOR_LEAF_AND_OBSTACLES_NOT_MODELLED · 不改变结论
未模拟墙体厚度范围内的旋转动作。
FRAME_DEPTH_ROTATION_NOT_MODELLED · 不改变结论
未模拟物体在房间内的移动与转向。
ROOM_PATH_NOT_MODELLED · 不改变结论
在 3D 视图中拖动家具,或使用三轴控件精确调整位移。
位置反馈是静态几何检查,不是搬运路径模拟,也不会改变适配结论。
适配结论不随摆放位置改变
相对默认位置位移: 0 / 0 / 0 mm
当前位置没有边界相交
SECTION_ONLY
下表米值直接回读场景数据,不在组件里另行计算。
| 旋转包围盒(m) | mm | |
|---|---|---|
| 家具本地长方体(m) | 0.800 × 0.750 × 1.800 m | 800 mm × 750 mm × 1800 mm |
| 旋转包围盒(m) | 0.800 × 0.750 × 1.800 m | 800 mm × 750 mm × 1800 mm |
| 门洞净开口(m) | 0.900 × 2.000 × 0.180 m | 900 mm × 2000 mm × 180 mm |
| 房间轮廓(m) | 3.000 × 2.600 × 4.000 m | 3000 mm × 2600 mm × 4000 mm |
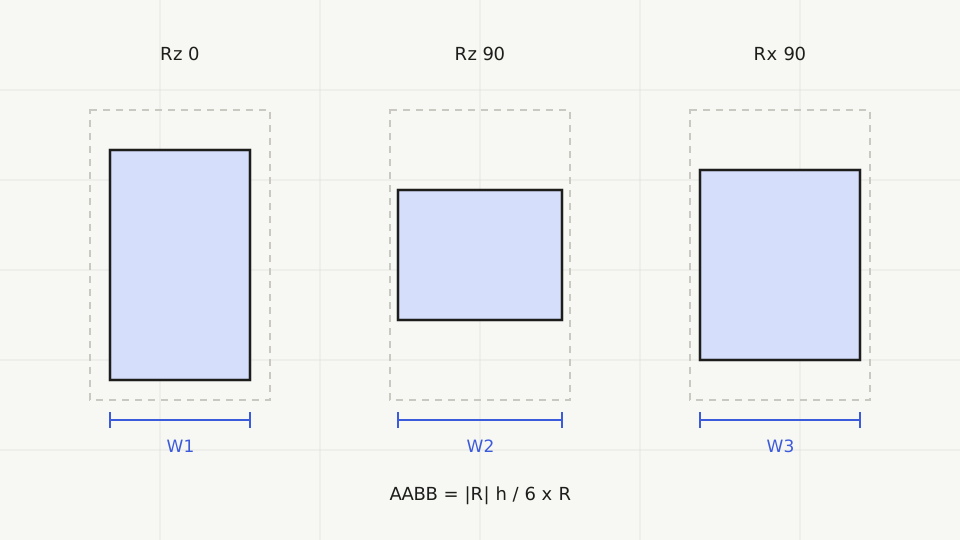
各姿态投影截面
| 姿态 | 门洞 | 房间 | 两者 | 截面宽 | 截面高 | 进深 |
|---|---|---|---|---|---|---|
| 直立 | 是 | 是 | 是 | 800 mm | 750 mm | 1800 mm |
| 直立 · 旋转 90° | 是 | 是 | 是 | 750 mm | 800 mm | 1800 mm |
| 纵向放倒 | 否 | 是 | 否 | 1800 mm | 750 mm | 800 mm |
| 纵向放倒 · 旋转 90° | 是 | 是 | 是 | 750 mm | 1800 mm | 800 mm |
| 侧放 | 是 | 是 | 是 | 800 mm | 1800 mm | 750 mm |
| 侧放 · 旋转 90° | 否 | 是 | 否 | 1800 mm | 800 mm | 750 mm |
几何引擎把一件物品当作一个长方体:长、宽、高三个外形尺寸。它不对商品分类,也不建模曲面或软体形变。
沙发、衣柜、柜子、书桌、洗衣机、冰箱都可以输入,前提是你能给出搬运状态下物品的三个外形尺寸。
请填写打算搬运时的外形尺寸。折叠、卷起或拆解后的物品尺寸不同,需要单独测量。
曲面、软体形变、可拆卸桌腿和不规则轮廓都不在模型内。结论是包围盒比较,不是贴合真实外形的判断。
工具内的预置数值只是演示用的示例输入,不是实测家具规格。
所有尺寸统一以毫米存储。切换显示单位只改变标签,物理几何完全不变。
物品的外形长、宽、高。接受毫米、厘米、英寸和英尺,其中 1 英寸 = 25.4 毫米,1 英尺 = 304.8 毫米。
净宽与净高指最内侧固定面之间的可用开口,不是门扇尺寸。门框深度可选;留空会被记录为一条限制。
静态矩形房间体积的宽、长、高。房间判定是把朝向包围盒与该体积比较,不模拟搬运路线。
姿态从六种轴对齐朝向中选择。额外余量是在刚好放得下之外,你要求保留的操作空间。
解析会拒绝千分位、单位后缀、空值、零、负数和非数字,而不是替你猜一个数。
工具在每次改动后即时重算。先完整填一遍字段,再看结论与证据表格。
记录搬运状态下组装完成物品的外形长、宽、高。
记录门洞的净宽与净高。能测到门框深度时一并填写。
输入房间宽、长、高,选择姿态,并按要求设置额外操作余量。
查看总体状态、原因列表、六姿态矩阵和剩余间隙。每次只改一个输入,便于看清是什么在影响结论。
状态只由几何引擎产出。页面不会根据颜色或单次比较自行拼出结论。
所有已测局部检查都留有操作余量,且存在一种姿态同时满足门洞与房间判定。
几何上无法确定通过:需要更换姿态、存在阻塞性限制,或没有一种姿态能同时满足两项检查。
每一种已测姿态下,都至少有一项局部检查失败。
至少有一个输入非法,引擎返回结构化的 INVALID_INPUT 失败,不产出几何结论。
3D 拖拽只是静态位置预览,它会给出自己的间隙与碰撞反馈,但绝不改写总体状态。
结果面板与 3D 场景共用同一套归一化毫米模型。页面任何地方都不会另算一套几何。
毫米是唯一规范单位。3D 场景只在渲染时换算成米。
每种姿态使用按 Rz · Ry · Rx 组合的 3×3 旋转矩阵,朝向包围盒尺寸由矩阵取绝对值后乘本地尺寸向量得到。
门洞检查是截面级比较:把投影截面与净开口对比。房间检查是静态体积比较:与矩形房间体积对比。
任一局部检查失败即为不通过;任一有条件检查、阻塞性限制,或不存在同时满足两项检查的单一姿态,即为有条件;否则通过。
冲突、间隙与限制都从真实包围盒表面计算。间隙为零的贴面接触会被明确上报,不会被悄悄当作通过。
计算版本 2.0.0。未实现连续角度搜索。
内容维护责任: 本页内容与本仓库中的计算引擎一同维护。几何或结论逻辑一旦变更,必须在同一次变更中同步更新已发布的方法说明及其自动检查。不存在单独署名的编辑团队,也没有外部审核方。
阅读完整的计算方法与核心概念定义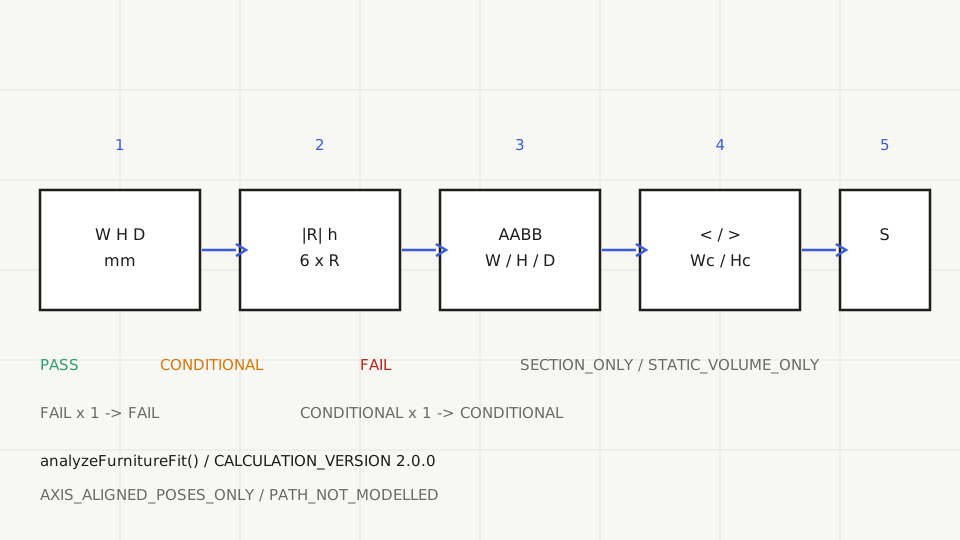
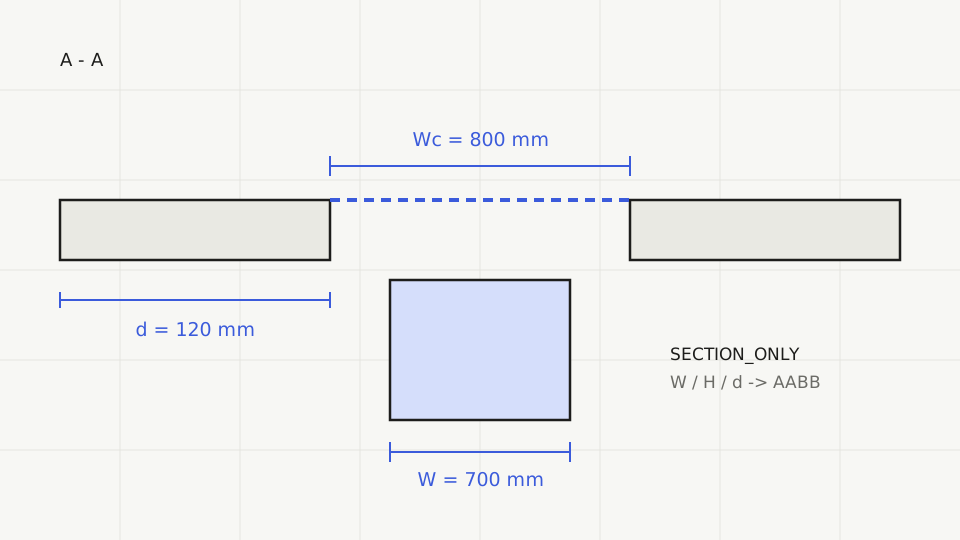
以下是当前引擎真实存在的限制,不是为了页面好看而加的免责声明。
当信息不足以做出真实判断时,结论必须是有条件,并明确指出缺什么。
量最内侧固定面之间的净开口,也就是物品实际可用的宽和高。门扇本身不参与建模。
贴面接触没有留下操作余量。引擎会上报 ZERO_CLEARANCE 并返回有条件,而不是把零间隙当成确定通过。
不可以。当前只测试六种轴对齐姿态,这个版本没有实现连续角度搜索。
不会。拖拽是静态位置预览,只提供自己的间隙与碰撞反馈;总体结论来自基于尺寸的引擎,保持不变。
留空时引擎无法判断门框深度内的旋转,因此会记录 MISSING_FRAME_DEPTH 这条限制,而不是编造一个数值。
以下页面均已在本站上线:三篇是测量与适配的深度指南,第四篇是 3D 技术验证。
另有沙发测量、冰箱余量、床架进门三篇指南,可从上面任一指南页末尾的「相关页面」进入。